Mise en situation :
Projet AL@DYN :
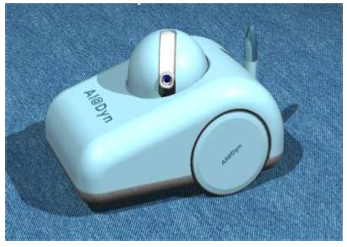
Le projet Al@Dyn consiste à associer une caméra de surveillance à une plateforme robotique, l’ensemble pouvant être piloté et consulté à distance. Ce système vient donc en complément d’un système d’alarme offrant à la personne alertée la possibilité de procéder à la levée de doute. |
|
ROBOT MOWAY :
Pour vérifier la faisabilité de ce projet, nous utiliserons un robot qui est doté de plusieurs capteurs, d’un port de communication sur lequel il est possible de brancher une caméra ou d’autres accessoires. |
|
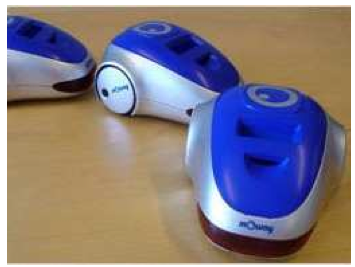
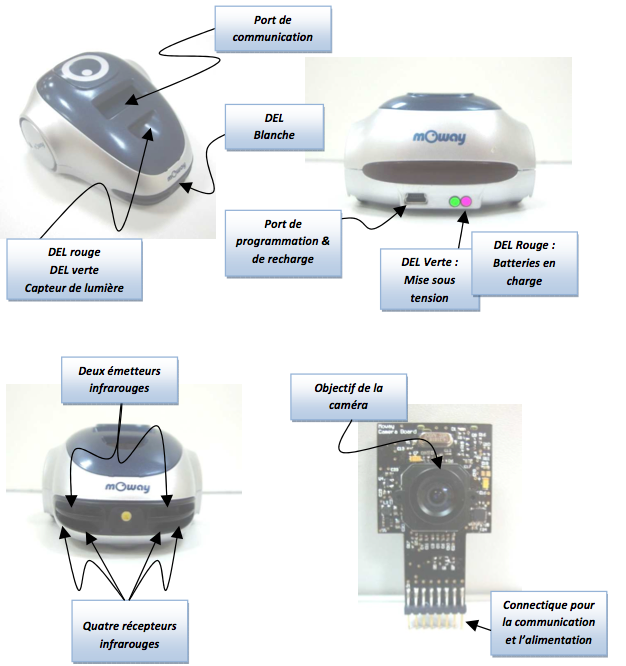
DIAGRAMME DES EXIGENCES
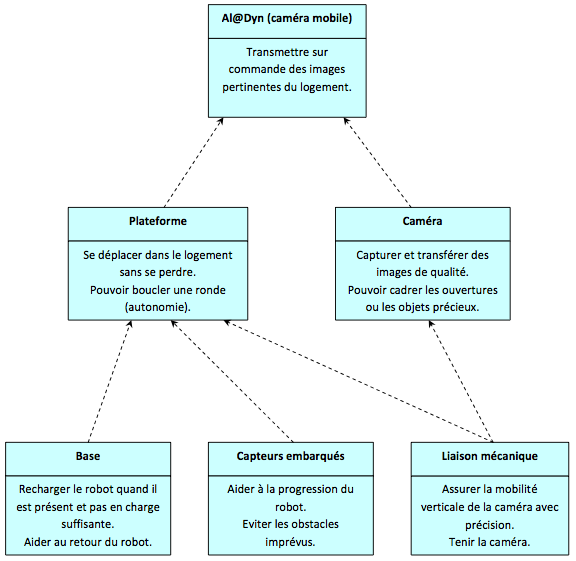
Le diagramme des exigences fait apparaitre dans une analyse descendante (type FAST) les caractéristiques ou performances des composants liés à une donnée du cahier des charges fonctionnel. On propose, sous une forme plus développée, ce document comme support de synthèse aux études préliminaires au projet. |
|
Problématique ITEC :
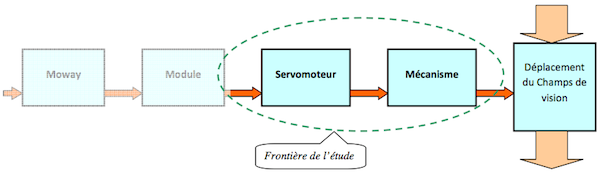
Al@Dyn est une plateforme robotique munie d’une caméra dont le champ de vision doit pouvoir être orienté de manière à observer de manière pertinente les recoins d’un logement ou d’un local.
L’ensemble des études menées a permis de comprendre le rôle des éléments séparément. Il s’agit désormais de faire la synthèse et de construire une structure complexe permettant le contrôle de la position du champ de vision. Le prototype envisagé doit employer le servomoteur proposé, la caméra, et le robot Moway. |
|
Télécharger le fichier, répondre "OK" à toutes les questions pour décompresser le dossier "MICRO_PROJET_MOWAY" sur le bureau.
Note : A la fin de la séance, copier le dossier sur votre lecteur réseau personnel.